

-
谷歌地图标注
你打开手机导航,输入目的地,跟着箭头走,到楼门口,导航说“已到达”。可你要去的那家咖啡馆在商场三楼拐角,你抬头,面前是三部电梯和两个安全出口,箭头消失了,你站在原地,开始凭感觉找路。这种体验几乎人人都经历过——室外导航已经精准到米,室内却还停留在“大概齐”的阶段。问题出在哪?GPS信号穿不透钢筋混凝土,卫星看不到天花板下面的世界。而室内地图引擎,就是专门来解决这个“几十米”难题的。
室内定位和室外定位,本质上是两套完全不同的逻辑。室外有卫星,有基站,有公开的地图数据,定位误差几米之内完全够用。但室内环境复杂得多——楼层高度、墙体材质、金属货架、人流遮挡,都会干扰信号。更麻烦的是,室内空间是三维的,你在三楼和在一楼,地图上看起来可能是同一个点。传统的GPS在这儿完全失灵,连方向都分不清。所以室内地图引擎必须另起炉灶,用Wi-Fi指纹、蓝牙信标、地磁匹配、惯性导航这些“土办法”来重建一套定位体系。
所谓Wi-Fi指纹,听起来玄乎,其实原理不复杂。每个位置的Wi-Fi信号强度组合是独特的,就像人的指纹一样。你站在商场东侧,收到的信号可能是A路由器强、B路由器弱;走到西侧,情况就反过来了。系统提前采集这些信号特征建个库,你手机一上报当前信号,系统就能比对出你在哪儿。蓝牙信标更直接,在关键位置放几个低功耗蓝牙发射器,手机靠近就能感知。地磁匹配则利用建筑物本身的钢筋结构产生的磁场异常来定位,不需要额外装设备。这些技术各有优劣,但组合起来,精度能做到一米以内,比室外GPS还准。
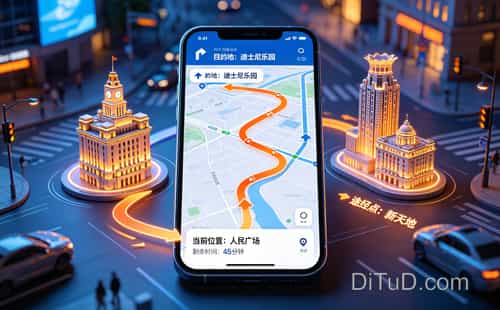
但定位只是第一步,室内地图引擎真正的价值在导航。你想象一下,走进一个十万平方米的机场,你要找的登机口在负一层,中间还要穿过安检、免税店、行李寄存处。有了室内地图引擎,手机上的箭头会像室外导航一样,告诉你“前方50米右转,经过扶梯下楼”,甚至能避开人流量大的区域,给你规划一条更省时间的路线。这不是科幻片,国内几个大型机场和商场已经落地了类似系统,用户打开小程序就能用,不需要额外下载App。
室内地图引擎的应用场景远不止导航这么简单。在大型医院,患者找科室、找药房、找检查室,过去全靠问路,现在拿着手机就能跟着箭头走;在展览馆,观众可以根据兴趣定制参观路线,展品信息实时推送到手机;在停车场,反向寻车功能让你拍个照记下车位号,回来时跟着导航直接找到车。这些场景背后,都是室内地图引擎在支撑。更细一点,商场还能用它做商业分析——顾客在哪个区域停留最久,动线怎么走,哪些店铺被路过但没进去,这些数据对运营方来说价值连城。
不过,室内地图引擎的落地没那么简单。最大的难点在于地图数据的采集和更新。室外地图有专门的采集车,拍一圈就能生成数据;室内地图得靠人拿着设备一处处走,标注每个房间、每个货架、每个出入口的位置,工作量巨大。而且商场隔几个月就调整一次布局,新店开张、旧店关闭、通道改道,地图数据如果不及时更新,导航就会把人带进死胡同。所以很多做室内地图的团队,一半精力在算法,另一半精力在数据维护。这也是为什么室内地图至今没能像室外地图那样形成一个统一的标准平台——太费人力了。
技术层面也有不少坑。比如楼层切换的识别,你坐扶梯从一楼到二楼,手机里的地图必须平滑切换,不能出现定位突然跳变;比如人流密集时的信号干扰,几十个人挤在一起,每个人的手机都在发射信号,Wi-Fi指纹数据就会变得很不稳定;再比如不同手机的硬件差异,有的手机传感器精度高,有的低,同样的定位算法在不同设备上跑出来的结果可能差出好几米。这些问题没有银弹,只能靠算法优化和数据积累一点点磨。
但室内地图引擎的前景依然被看好,因为需求太实在了。室外导航解决了“我去哪儿”的问题,室内导航要解决的是“我在哪儿”和“我怎么到那儿”的问题。随着商场、医院、机场、会展中心这些大型公共空间越来越复杂,人们对室内定位的需求只会越来越强。而且,5G和UWB超宽带技术的成熟,正在把室内定位精度从米级推向厘米级。UWB的测距精度可以达到10厘米以内,这意味着以后在室内找一把椅子、一本书,都能精确到具体位置。到时候,室内地图引擎就不再只是导航工具,而是连接人与空间的基础设施。
回到开头那个场景。你在商场三楼,面前是三部电梯和两个安全出口,手机上的箭头清晰地指向左侧通道,提示你“前方30米,右转进入C区,目标咖啡馆在您的左手边”。你收起手机,顺着指示走过去,拐角处果然飘来咖啡香。这个体验,就是室内地图引擎想打造的日常。技术还在进化,数据还在积累,但方向已经很明确——室内地图引擎,正在把“精准定位”这四个字,从室外延伸到每一个天花板之下。